Every tactile sensor, side by side
An open catalog of robot tactile sensors, compared by form factor, sensing principle, and what they can feel.
- 29
- Devices
- 5
- Form factors
- 7
- Sensing types
Catalog data from Tactile-Arena by commissure, inc. · CC BY 4.0
29 sensors
 In production
GelSight Mini
GelSight
High-resolution shape and texture measurement, insertion detection
Flat pad·Vision-based·$500–2k
Datasheet In production
DIGIT
Meta AI (FAIR)
Low-cost in-hand manipulation, sim-to-real research
Flat pad·Vision-based·$100–500
 DIY / open build
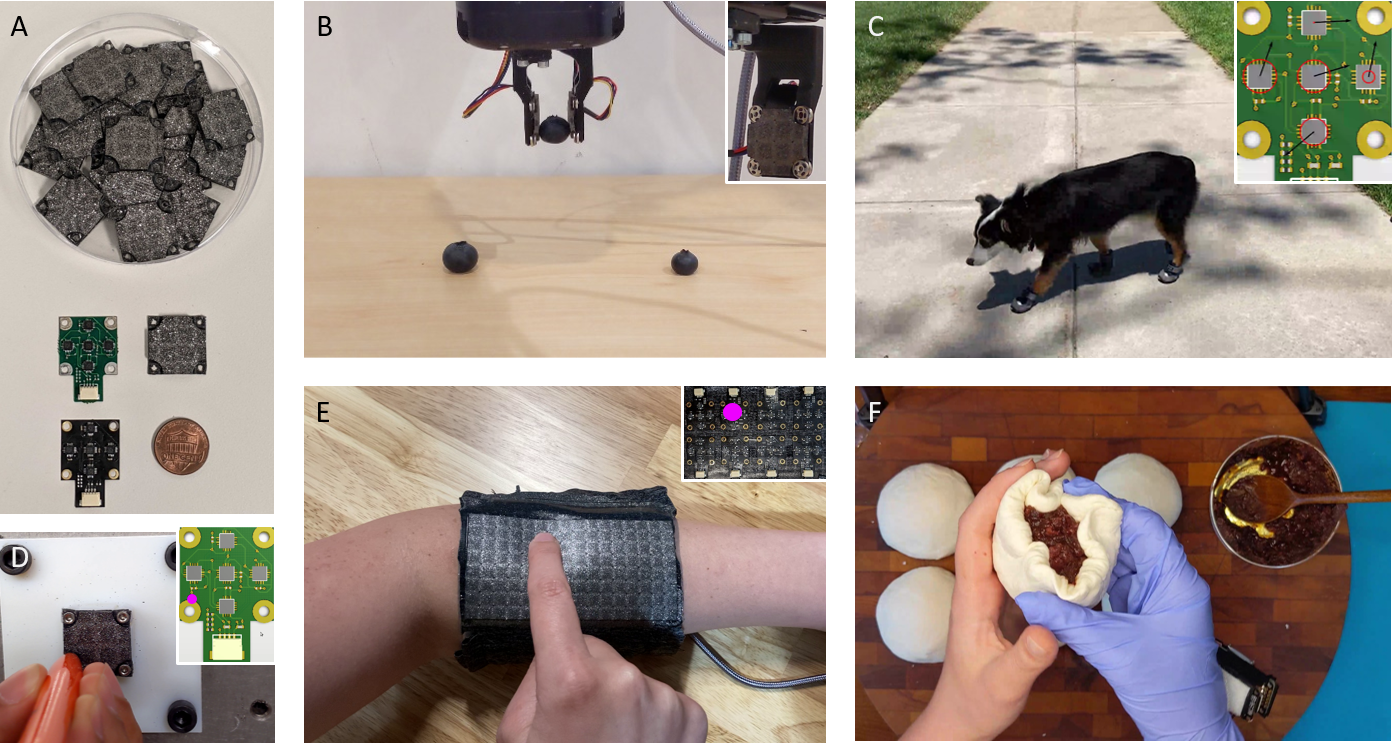
ReSkin
Meta AI / CMU
Replaceable tactile skin for high-frequency contact sensing
Skin patch·Hall / magnetic·< $100
 In production
uSkin
XELA Robotics
Dexterous manipulation with distributed normal/shear sensing
Skin patch·Hall / magnetic·Price on request
DatasheetBioTac SP
SynTouch (dissolved 2024)
Human-like fingertip sensing for grasp stability and texture (legacy/used units only)
Fingertip·Fluid / biomimetic·Price on request
DatasheetNumaTac
SynTouch (dissolved 2024)
Contact/collision detection and fragile grasping on custom moldable foam coverings (legacy/used units only)
Skin patch·Fluid / biomimetic·Price on request
Datasheet In production
TactArray
Pressure Profile Systems
Grasp force distribution, ergonomic and grip analysis
Flat pad·Capacitive·Price on request
 In production
Pressure Mapping Sensors (I-Scan family)
Tekscan
Contact pressure profiling for grippers and fixtures
Sheet·Piezoresistive·Price on request
 In production
Friction / Shear Force Mapping System (RK1A, 310S)
NISSHA
Multi-point shear and friction distribution measurement over a flat or gently curved surface
Sheet·Capacitive·> $10k
 In production
Shokac Cube
Touchence / Sekisui Polymatech
Low-cost compliant multi-point contact sensing for robot covers, fingertips and grippers
Flat pad·Optical intensity·< $100
 DIY / open build
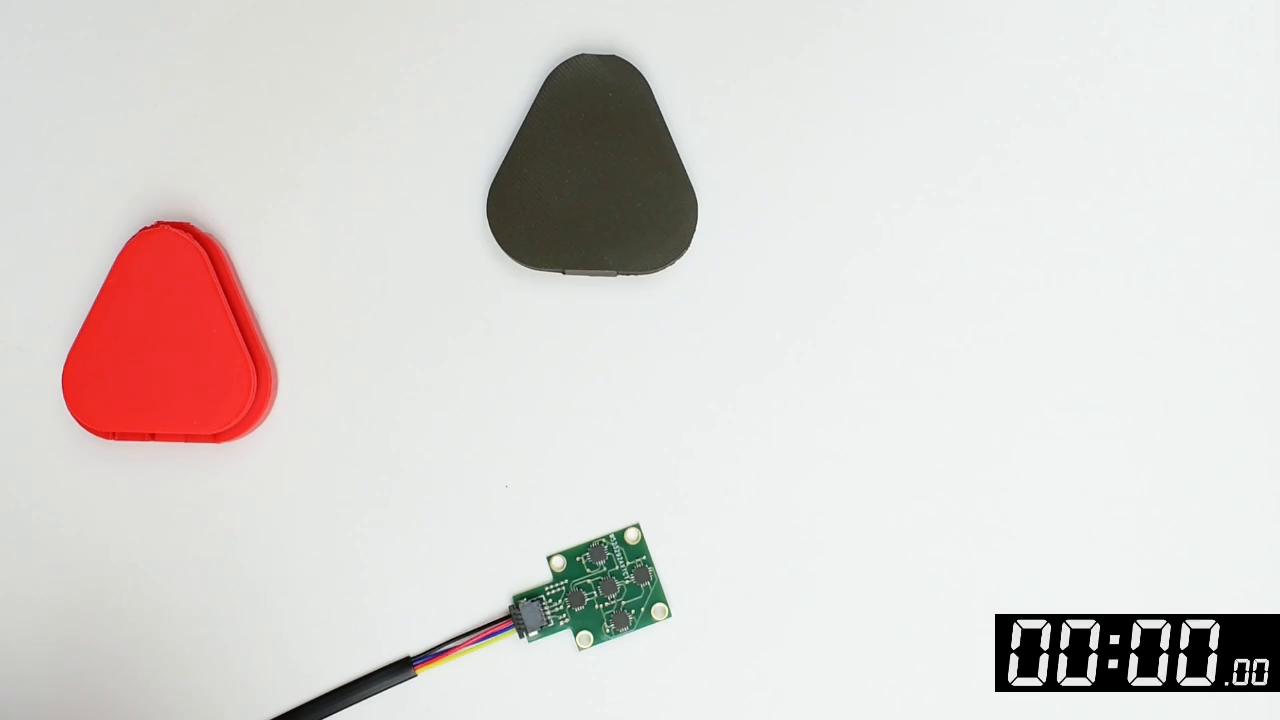
AnySkin
NYU / open research
Rapid prototyping of replaceable tactile skins
Skin patch·Hall / magnetic·< $100
 DIY / open build
TacTip
Bristol Robotics Laboratory
Soft optical tactile sensing for research prototypes
Fingertip·Vision-based·Price on request
 In production
3DFBS (3D Force Button Sensor)
Contactile
Compact 3-axis force sensing for robotic fingertips, phalanges, palms, prosthetics, and OEM integration
Flat pad·Optical intensity·Price on request
Datasheet DIY / open build
Digit 360
Meta AI (FAIR) / GelSight
High-fidelity multi-modal fingertip sensing for dexterous manipulation research
Fingertip·Vision-based·Price on request
 DIY / open build
9DTact
Shanghai Qi Zhi Institute / Tsinghua (open research)
Compact DIY visuotactile sensing with shape and 6D force for grippers and hands
Flat pad·Vision-based·< $100
 In production
α on β
FingerVision Inc.
Food handling, delicate grasping, and slip-aware pick-and-place
Fingertip·Vision-based·Price on request
 In production
PX-6AX GEN3
PaXini
Multi-axis fingertip and palm sensing for dexterous hands and humanoids
Fingertip·Hall / magnetic·< $100
 DIY / open build
GelSlim 4.0
University of Michigan (MMint Lab)
Reproducible open visuotactile finger for slip detection and in-hand pose estimation
Flat pad·Vision-based·< $100
 DIY / open build
OmniTact
UC Berkeley / open research
Multi-directional fingertip sensing for dexterous insertion and contact-angle estimation
Fingertip·Vision-based·$2k–10k
 DIY / open build
DigiTac
University of Bristol
Comparing flat GelSight-type vs soft TacTip skins on the same DIGIT electronics
Fingertip·Vision-based·$100–500
 DIY / open build
Insight
MPI-IS / open research
Thumb-sized 3D force sensing with replaceable soft shell
Dome·Vision-based·Price on request
 DIY / open build
Minsight
MPI-IS / open research
Compact fingertip 3D force sensing for dexterous manipulation
Fingertip·Vision-based·Price on request
 DIY / open build
FlexiTac
Columbia University / open research
Dense normal-force maps on grippers, soft fingers, and wearable collectors
Sheet·Piezoresistive·< $100
 DIY / open build
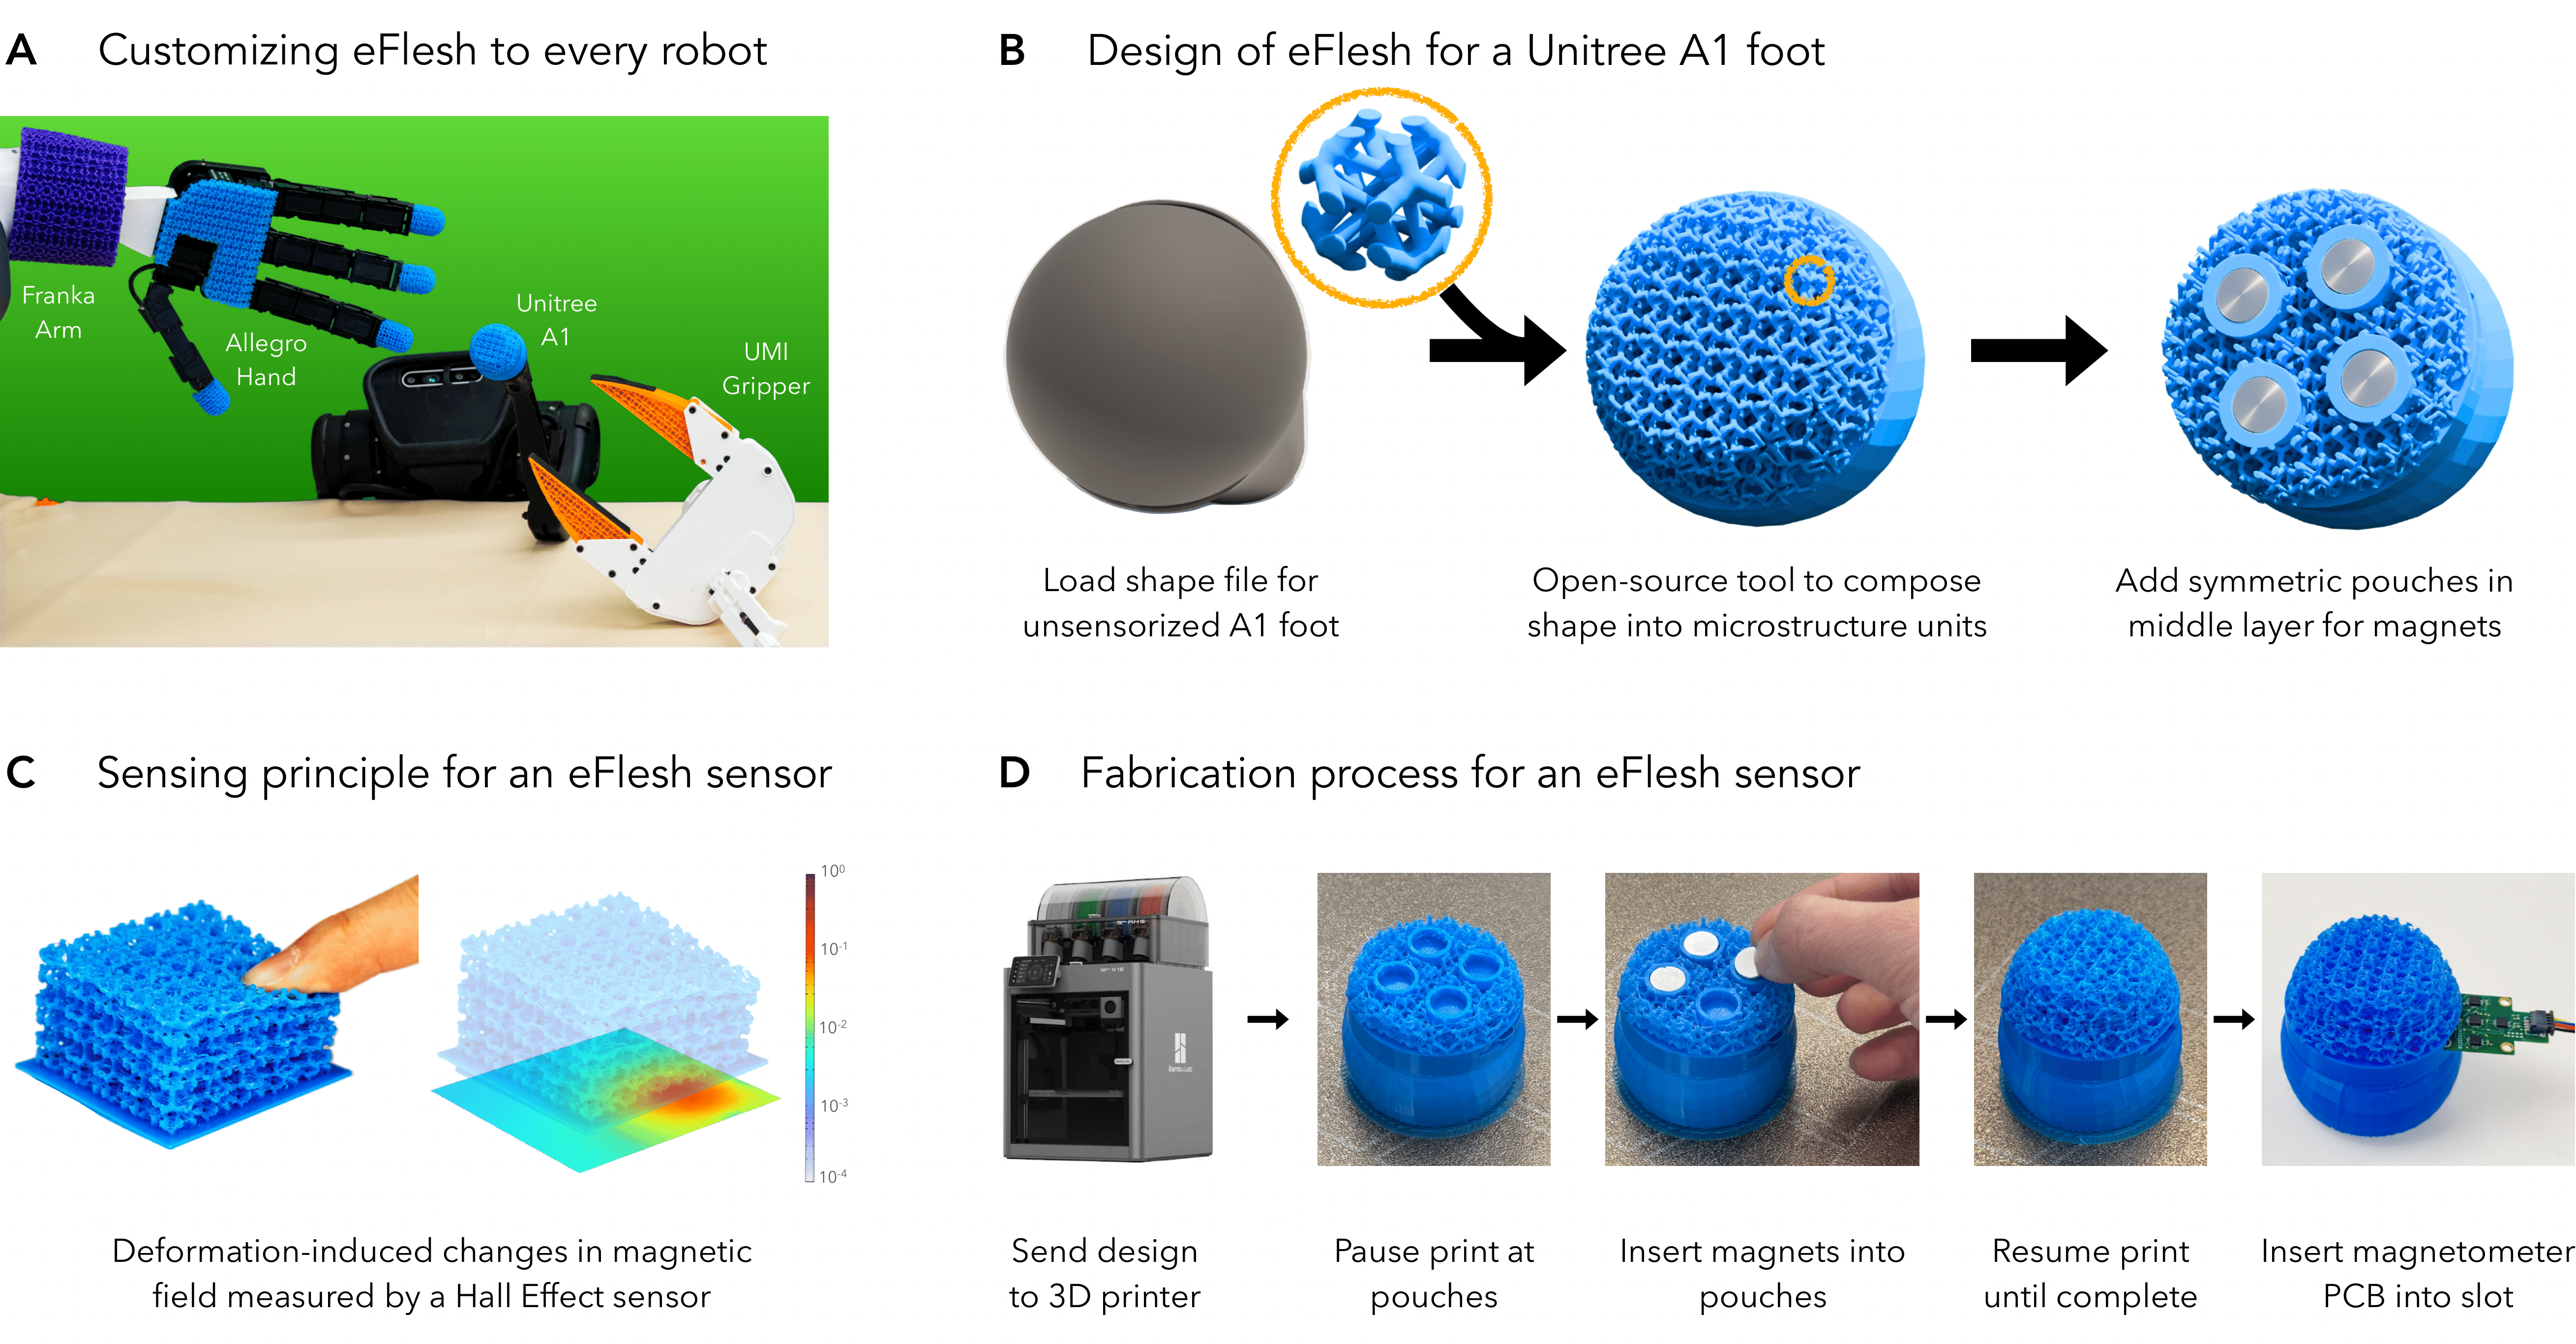
eFlesh
NYU / open research
Customizable magnetic skins for grippers, hands, and feet with tunable compliance
Skin patch·Hall / magnetic·< $100
 In production
DM-Tac W2
Daimon Robotics
High-resolution commercial visuotactile pad for contact-rich industrial manipulation
Flat pad·Vision-based·Price on request
 DIY / open build
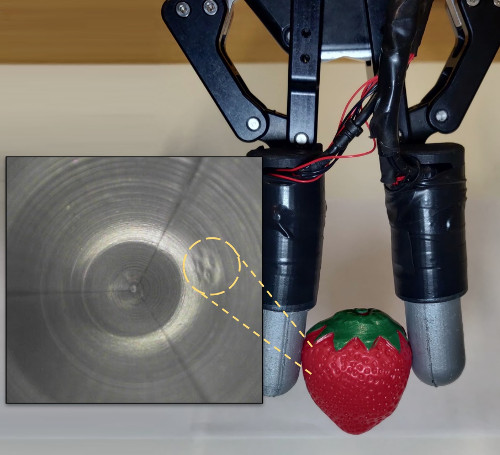
Punyo Soft-Bubble Sensor
Toyota Research Institute (Punyo) / open research
Highly compliant large-area contact geometry sensing for soft gripping, handovers, and object pose tracking
Dome·Vision-based / MEMS barometric·$500–2k
 DIY / open build
GelTip
University of Liverpool / open research
Finger-shaped visuotactile sensing that also catches contacts outside the grasp closure
Fingertip·Vision-based·< $100
 Discontinued
TakkTile (TakkStrip / TakkArray)
Harvard Biorobotics Lab / RightHand Robotics (discontinued)
Low-cost, overload-tolerant normal-force taxels embedded in soft fingers and grippers
Skin patch·MEMS barometric·< $100
 Made to order
iCub Skin (capacitive skin + MTB interface board)
Istituto Italiano di Tecnologia (iCub Tech)
Large-area whole-body tactile coverage on humanoids for safe physical human-robot interaction
Skin patch·Capacitive·Price on request
Datasheet